Domain schweiß-weg.de kaufen?
Wir ziehen mit dem Projekt
schweiß-weg.de um.
Sind Sie am Kauf der Domain
schweiß-weg.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain schweiß-weg.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Wie kann man die Schweißkontrolle verbessern und effektiv die Körperhygiene unterstützen?
1. Regelmäßiges Duschen mit antibakterieller Seife hilft, Schweiß und Bakterien zu entfernen. 2. Verwendung von Deodorants oder Antitranspirantien, um Geruch und Schweißbildung zu reduzieren. 3. Tragen von atmungsaktiver Kleidung und Vermeidung von synthetischen Stoffen, um die Luftzirkulation zu verbessern. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Yates, Maka'ala: NA'AUAO OLA HAWAII - der hawaiianische Weg zu Gesundheit und WohlbefindenNA'AUAO OLA HAWAII - der hawaiianische Weg zu Gesundheit und Wohlbefinden , DIE GRUNDLEGENDE WAHRHEIT DES HAWAIIANISCHEN WEGS ZUR GESUNDHEIT Es gibt eine Kumüike, eine Quelle von Weisheit, aus der alles erschaffen wurde und die in allem, was im Universum vorhanden ist, existiert. Von ihr kommt alles Leben. Die Gedanken dieser Quelle gestalten Form und Energie von allem, was es in dieser Welt gibt. Wenn wir auf eine pono (harmonische) Weise leben, verstärken wir die Manifestation von Gesundheit in hohem Maße. Dazu müssen wir lernen, wie wir Gedanken denken, die ideale Gesundheit und Funktion beinhalten. Der zweite Schritt ist zu lernen, wie wir auf eine vollkommen gesunde Weise essen, trinken, atmen, schlafen und leben. Beherzigen wir beides, werden wir einen gesunden Körper erschaffen und erhalten. WIE UND WAS WIR ESSEN SOLLTEN Es gibt noch keine gesicherten Erkenntnisse über die Vor- und Nachteile von vegetarischer versus fleischhaltiger Ernährung, gekochtem versus rohem Essen, geringem Verzehr von Proteinen versus wenig Kohlenhydraten, dem Verzicht auf Getreide versus dem Verzehr von gekeimtem Getreide, wenig oder keinem Fett versus unverarbeiteten Fetten und den unendlich vielen sonstigen Ernährungsweisen. Nimmst du zum Beispiel täglich die empfohlene Menge Protein und Kalzium zu dir, heißt das noch lange nicht, dass es tatsächlich diejenige Menge ist, die dein Körper verwerten kann. Du könntest ja auch einen langsamen Stoffwechsel mit niedrigem Energieverbrauch haben, und dann ist es schwieriger, die Nahrung, die du zu dir nimmst, auch aufzunehmen und sie in die chemischen Elemente, die dein Körper braucht, aufzubrechen. Kann dein Körper die Nahrung, die du ihm zuführst, aber nicht optimal verwerten, so führt das möglicherweise zu Problemen mit dem Gewicht und der Gesundheit. EIN KONZEPT FÜR DEINE GESUNDHEIT Bei der Entwicklung eines Konzepts für deine Gesundheit ist es wichtig, konsequent daran zu denken, wie es sich anfühlen würde, absolut gesund und stark zu sein. Stell dir dein ganzes Leben in perfekter Gesundheit vor. Stell dir vor, wie ein vollkommen gesunder Mensch leben und arbeiten würde ¿ so lange, bis du ein Gefühl dafür hast. Achte jeden Tag auf deine Worte. Lass sie in Harmonie mit einem gesunden Körper, einem gesunden Geist und einer gesunden Seele sein. Sage zum Beispiel statt »ich habe letzte Nacht nicht gut geschlafen« besser »ich freue mich auf einen guten Schlaf heute Nacht«. Statt »ich hatte« oder »ich habe Krebs« ist vielleicht »ich bin auf dem Weg zu guter Gesundheit« die bessere Alternative. Oder aber »ich erhole mich schnell«. Löse dich von allen Gedanken an Krankheit oder Leiden und denke nur an Gesundheit in Körper, Geist und Seele. Und das bedeutet letztlich auch, dich nicht mit Menschen zu umgeben, die dich nicht 100-prozentig unterstützen. Sei in deinen Gedanken, Worten und Handlungen eins mit der Vorstellung, einen gesunden Körper, Geist und Spirit zu haben. WIE KÖNNEN WIR UNS GEGEN HERZERKRANKUNGEN SCHÜTZEN? Entscheidest du dich, dich weiterhin vor gesättigten Fetten und Cholesterin zu fürchten, wirst du dich in einem ständigen Kampf um gesunde Ernährung wiederfinden. Wenn du versuchst, gesättigte Fette und Cholesterin zu vermeiden, wirst du deinem Körper nicht nur wesentliche Nährstoffe vorenthalten ¿ die »Ersatznahrungsmittel« werden Dinge enthalten (mehrfach ungesättigte Öle, Transfettsäuren, raffiniertes Mehl und Zucker), die mit einem erhöhten Risiko von Herzerkrankungen in Verbindung stehen. Wenn nicht das Cholesterin ¿ was verursacht dann Herzerkrankungen? Diese Frage kann in wissenschaftlichen Labors nicht abschließend beantwortet werden, aber sicher kann die direkte Arbeit mit den Menschen dabei helfen, die entscheidenden Hinweise zu finden. KALORIEN ¿ DER WEIT VERBREITETE IRRGLAUBE Wir essen, um unseren Hunger zu stillen ¿ warum werden wir davon übergewichtig? Weil die sehr kalorienreiche Nahrung, die in den entwickelten Ländern typischerweise verzehrt wird, nicht zuträglich für unseren Magen ist. Dem Magen geht es mit einer stärkehaltigen Ernährung viel besser. Außerdem sind stärkehaltige Nahrungsmittel kalorienarm. Die Behauptung, Stärke würde dick machen, ist ein Mythos und weit von der Wahrheit entfernt. Die ideale Ernährung, die die Gesundheit des Körpers unterstützt und fördert, ist einfach erklärt. Eine Mahlzeit sollte aus einer größeren Portion stärkehaltiger Nahrungsmittel und einer kleineren Portion Gemüse und Früchte bestehen. Grundsätzlich kann man sagen: Das Pflanzenreich besteht aus Stärke, Gemüse und Früchten. , Seife > Autopflege & Aufbereitung , Erscheinungsjahr: 201705, Produktform: Leinen, Autoren: Yates, Maka'ala, Seitenzahl/Blattzahl: 320, Themenüberschrift: MEDICAL / Alternative & Complementary Medicine, Keyword: Gesundheitslehre; Grundlagen der Gesundheit; Hawaii; Hawaiianische Medizin; Jeanne Ruland; polynesische Sichtweise auf Gesundheit, Fachschema: Gesundheit (psychologisch)~Hawaii~Medizin / Ratgeber (allgemein)~Gesundheit (Medizin), Fachkategorie: Körper und Geist: Gedanken & Methoden~Alternativmedizin, Region: Hawaii, Thema: Verstehen, Warengruppe: HC/Alternative Medizin/Naturmedizin/Homöopathie, Fachkategorie: Medizin und Gesundheit: Ratgeber, Sachbuch, Thema: Orientieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: AMRA Verlag, Verlag: AMRA Verlag, Verlag: AMRA Verlag, Länge: 216, Breite: 139, Höhe: 35, Gewicht: 512, Produktform: Gebunden, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Herkunftsland: TSCHECHISCHE REPUBLIK (CZ), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0002, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 104669122,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Wie bekomm ich Schweiß Flecken wieder weg?
Wie bekomm ich Schweiß Flecken wieder weg? Es gibt verschiedene Methoden, um Schweißflecken zu entfernen. Eine Möglichkeit ist, die betroffenen Stellen mit einer Mischung aus Wasser und Essig zu behandeln und anschließend zu waschen. Alternativ können auch Backpulver oder Zitronensaft helfen, die Flecken zu entfernen. Einweichen der Kleidung in einer Mischung aus Wasser und Waschmittel kann ebenfalls wirksam sein. Es ist wichtig, die Flecken so schnell wie möglich zu behandeln, um ein dauerhaftes Einziehen zu verhindern. **
-
Was sind alternative Methoden zur Reduzierung von Schweiß und Geruch, wenn herkömmliches Antitranspirant nicht wirksam ist?
Alternative Methoden zur Reduzierung von Schweiß und Geruch, wenn herkömmliches Antitranspirant nicht wirksam ist, können natürliche Deodorants auf Basis von Natron oder ätherischen Ölen sein. Auch die Verwendung von aluminiumfreien Deodorants oder Antitranspirants kann eine wirksame Alternative darstellen. Zudem können spezielle Schweißpads oder -einlagen in der Kleidung verwendet werden, um Schweiß und Geruch zu reduzieren. **
-
Welche Materialien und Technologien werden in der Herstellung von Achselschutzprodukten verwendet, um eine effektive Schweiß- und Geruchsbekämpfung zu gewährleisten?
Achselschutzprodukte verwenden in der Regel Materialien wie Baumwolle, Bambusviskose oder Mikrofasern, die Feuchtigkeit aufnehmen und die Haut trocken halten. Zudem werden oft spezielle Technologien wie Silberionen oder antibakterielle Beschichtungen eingesetzt, um die Bildung von Geruch verursachenden Bakterien zu hemmen. Einige Produkte enthalten auch absorbierende Materialien wie Aktivkohle, die Gerüche neutralisieren. Darüber hinaus werden auch atmungsaktive Materialien und Technologien verwendet, um die Luftzirkulation zu fördern und die Bildung von Schweiß zu reduzieren. **
-
Wie kann man die Schweißkontrolle beim Sport verbessern? Was sind effektive Methoden zur Regulierung von Schweiß während körperlicher Aktivität?
1. Trage atmungsaktive Kleidung, um Schweiß besser abzuleiten und die Körpertemperatur zu regulieren. 2. Verwende Antitranspirantien, um die Schweißproduktion zu reduzieren. 3. Trinke ausreichend Wasser, um dehydrieren zu vermeiden und den Schweißfluss zu regulieren. **

Was macht ein Antitranspirant?
Ein Antitranspirant blockiert die Schweißdrüsen und reduziert somit die Schweißproduktion. Es enthält in der Regel Aluminiumverbindungen, die die Poren verschließen und so das Schwitzen verringern. Dadurch wird unangenehmer Körpergeruch verhindert und die Haut bleibt länger trocken. Antitranspirante sind besonders effektiv bei der Bekämpfung von übermäßigem Schwitzen, auch bekannt als Hyperhidrose. Es ist wichtig, ein Antitranspirant richtig anzuwenden, um die besten Ergebnisse zu erzielen und Hautreizungen zu vermeiden. **
Ist ein Antitranspirant schädlich?
Ist ein Antitranspirant schädlich? Diese Frage ist nicht einfach mit einem klaren Ja oder Nein zu beantworten. Antitranspirante enthalten oft Aluminiumverbindungen, die das Schwitzen reduzieren, aber einige Studien deuten darauf hin, dass sie möglicherweise mit einem erhöhten Risiko für Brustkrebs oder Alzheimer in Verbindung gebracht werden könnten. Es gibt jedoch keine eindeutigen Beweise dafür, dass Antitranspirante tatsächlich schädlich sind. Es ist wichtig, die Verwendung von Antitranspiranten in Maßen zu halten und gegebenenfalls auf natürliche Alternativen umzusteigen. Letztendlich sollte jeder individuell entscheiden, ob er Antitranspirante verwenden möchte und sich über mögliche Risiken informieren. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
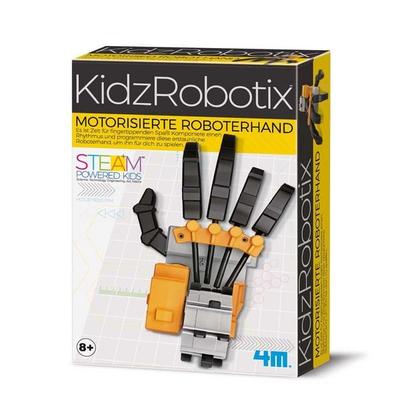
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Yates, Maka'ala: NA'AUAO OLA HAWAII - der hawaiianische Weg zu Gesundheit und WohlbefindenNA'AUAO OLA HAWAII - der hawaiianische Weg zu Gesundheit und Wohlbefinden , DIE GRUNDLEGENDE WAHRHEIT DES HAWAIIANISCHEN WEGS ZUR GESUNDHEIT Es gibt eine Kumüike, eine Quelle von Weisheit, aus der alles erschaffen wurde und die in allem, was im Universum vorhanden ist, existiert. Von ihr kommt alles Leben. Die Gedanken dieser Quelle gestalten Form und Energie von allem, was es in dieser Welt gibt. Wenn wir auf eine pono (harmonische) Weise leben, verstärken wir die Manifestation von Gesundheit in hohem Maße. Dazu müssen wir lernen, wie wir Gedanken denken, die ideale Gesundheit und Funktion beinhalten. Der zweite Schritt ist zu lernen, wie wir auf eine vollkommen gesunde Weise essen, trinken, atmen, schlafen und leben. Beherzigen wir beides, werden wir einen gesunden Körper erschaffen und erhalten. WIE UND WAS WIR ESSEN SOLLTEN Es gibt noch keine gesicherten Erkenntnisse über die Vor- und Nachteile von vegetarischer versus fleischhaltiger Ernährung, gekochtem versus rohem Essen, geringem Verzehr von Proteinen versus wenig Kohlenhydraten, dem Verzicht auf Getreide versus dem Verzehr von gekeimtem Getreide, wenig oder keinem Fett versus unverarbeiteten Fetten und den unendlich vielen sonstigen Ernährungsweisen. Nimmst du zum Beispiel täglich die empfohlene Menge Protein und Kalzium zu dir, heißt das noch lange nicht, dass es tatsächlich diejenige Menge ist, die dein Körper verwerten kann. Du könntest ja auch einen langsamen Stoffwechsel mit niedrigem Energieverbrauch haben, und dann ist es schwieriger, die Nahrung, die du zu dir nimmst, auch aufzunehmen und sie in die chemischen Elemente, die dein Körper braucht, aufzubrechen. Kann dein Körper die Nahrung, die du ihm zuführst, aber nicht optimal verwerten, so führt das möglicherweise zu Problemen mit dem Gewicht und der Gesundheit. EIN KONZEPT FÜR DEINE GESUNDHEIT Bei der Entwicklung eines Konzepts für deine Gesundheit ist es wichtig, konsequent daran zu denken, wie es sich anfühlen würde, absolut gesund und stark zu sein. Stell dir dein ganzes Leben in perfekter Gesundheit vor. Stell dir vor, wie ein vollkommen gesunder Mensch leben und arbeiten würde ¿ so lange, bis du ein Gefühl dafür hast. Achte jeden Tag auf deine Worte. Lass sie in Harmonie mit einem gesunden Körper, einem gesunden Geist und einer gesunden Seele sein. Sage zum Beispiel statt »ich habe letzte Nacht nicht gut geschlafen« besser »ich freue mich auf einen guten Schlaf heute Nacht«. Statt »ich hatte« oder »ich habe Krebs« ist vielleicht »ich bin auf dem Weg zu guter Gesundheit« die bessere Alternative. Oder aber »ich erhole mich schnell«. Löse dich von allen Gedanken an Krankheit oder Leiden und denke nur an Gesundheit in Körper, Geist und Seele. Und das bedeutet letztlich auch, dich nicht mit Menschen zu umgeben, die dich nicht 100-prozentig unterstützen. Sei in deinen Gedanken, Worten und Handlungen eins mit der Vorstellung, einen gesunden Körper, Geist und Spirit zu haben. WIE KÖNNEN WIR UNS GEGEN HERZERKRANKUNGEN SCHÜTZEN? Entscheidest du dich, dich weiterhin vor gesättigten Fetten und Cholesterin zu fürchten, wirst du dich in einem ständigen Kampf um gesunde Ernährung wiederfinden. Wenn du versuchst, gesättigte Fette und Cholesterin zu vermeiden, wirst du deinem Körper nicht nur wesentliche Nährstoffe vorenthalten ¿ die »Ersatznahrungsmittel« werden Dinge enthalten (mehrfach ungesättigte Öle, Transfettsäuren, raffiniertes Mehl und Zucker), die mit einem erhöhten Risiko von Herzerkrankungen in Verbindung stehen. Wenn nicht das Cholesterin ¿ was verursacht dann Herzerkrankungen? Diese Frage kann in wissenschaftlichen Labors nicht abschließend beantwortet werden, aber sicher kann die direkte Arbeit mit den Menschen dabei helfen, die entscheidenden Hinweise zu finden. KALORIEN ¿ DER WEIT VERBREITETE IRRGLAUBE Wir essen, um unseren Hunger zu stillen ¿ warum werden wir davon übergewichtig? Weil die sehr kalorienreiche Nahrung, die in den entwickelten Ländern typischerweise verzehrt wird, nicht zuträglich für unseren Magen ist. Dem Magen geht es mit einer stärkehaltigen Ernährung viel besser. Außerdem sind stärkehaltige Nahrungsmittel kalorienarm. Die Behauptung, Stärke würde dick machen, ist ein Mythos und weit von der Wahrheit entfernt. Die ideale Ernährung, die die Gesundheit des Körpers unterstützt und fördert, ist einfach erklärt. Eine Mahlzeit sollte aus einer größeren Portion stärkehaltiger Nahrungsmittel und einer kleineren Portion Gemüse und Früchte bestehen. Grundsätzlich kann man sagen: Das Pflanzenreich besteht aus Stärke, Gemüse und Früchten. , Seife > Autopflege & Aufbereitung , Erscheinungsjahr: 201705, Produktform: Leinen, Autoren: Yates, Maka'ala, Seitenzahl/Blattzahl: 320, Themenüberschrift: MEDICAL / Alternative & Complementary Medicine, Keyword: Gesundheitslehre; Grundlagen der Gesundheit; Hawaii; Hawaiianische Medizin; Jeanne Ruland; polynesische Sichtweise auf Gesundheit, Fachschema: Gesundheit (psychologisch)~Hawaii~Medizin / Ratgeber (allgemein)~Gesundheit (Medizin), Fachkategorie: Körper und Geist: Gedanken & Methoden~Alternativmedizin, Region: Hawaii, Thema: Verstehen, Warengruppe: HC/Alternative Medizin/Naturmedizin/Homöopathie, Fachkategorie: Medizin und Gesundheit: Ratgeber, Sachbuch, Thema: Orientieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: AMRA Verlag, Verlag: AMRA Verlag, Verlag: AMRA Verlag, Länge: 216, Breite: 139, Höhe: 35, Gewicht: 512, Produktform: Gebunden, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Herkunftsland: TSCHECHISCHE REPUBLIK (CZ), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0002, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 104669122,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Wie kann man die Schweißkontrolle verbessern und effektiv die Körperhygiene unterstützen?
1. Regelmäßiges Duschen mit antibakterieller Seife hilft, Schweiß und Bakterien zu entfernen. 2. Verwendung von Deodorants oder Antitranspirantien, um Geruch und Schweißbildung zu reduzieren. 3. Tragen von atmungsaktiver Kleidung und Vermeidung von synthetischen Stoffen, um die Luftzirkulation zu verbessern. **
-
Wie bekomm ich Schweiß Flecken wieder weg?
Wie bekomm ich Schweiß Flecken wieder weg? Es gibt verschiedene Methoden, um Schweißflecken zu entfernen. Eine Möglichkeit ist, die betroffenen Stellen mit einer Mischung aus Wasser und Essig zu behandeln und anschließend zu waschen. Alternativ können auch Backpulver oder Zitronensaft helfen, die Flecken zu entfernen. Einweichen der Kleidung in einer Mischung aus Wasser und Waschmittel kann ebenfalls wirksam sein. Es ist wichtig, die Flecken so schnell wie möglich zu behandeln, um ein dauerhaftes Einziehen zu verhindern. **
-
Was sind alternative Methoden zur Reduzierung von Schweiß und Geruch, wenn herkömmliches Antitranspirant nicht wirksam ist?
Alternative Methoden zur Reduzierung von Schweiß und Geruch, wenn herkömmliches Antitranspirant nicht wirksam ist, können natürliche Deodorants auf Basis von Natron oder ätherischen Ölen sein. Auch die Verwendung von aluminiumfreien Deodorants oder Antitranspirants kann eine wirksame Alternative darstellen. Zudem können spezielle Schweißpads oder -einlagen in der Kleidung verwendet werden, um Schweiß und Geruch zu reduzieren. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2R WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2R ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Welche Materialien und Technologien werden in der Herstellung von Achselschutzprodukten verwendet, um eine effektive Schweiß- und Geruchsbekämpfung zu gewährleisten?
Achselschutzprodukte verwenden in der Regel Materialien wie Baumwolle, Bambusviskose oder Mikrofasern, die Feuchtigkeit aufnehmen und die Haut trocken halten. Zudem werden oft spezielle Technologien wie Silberionen oder antibakterielle Beschichtungen eingesetzt, um die Bildung von Geruch verursachenden Bakterien zu hemmen. Einige Produkte enthalten auch absorbierende Materialien wie Aktivkohle, die Gerüche neutralisieren. Darüber hinaus werden auch atmungsaktive Materialien und Technologien verwendet, um die Luftzirkulation zu fördern und die Bildung von Schweiß zu reduzieren. **
-
Wie kann man die Schweißkontrolle beim Sport verbessern? Was sind effektive Methoden zur Regulierung von Schweiß während körperlicher Aktivität?
1. Trage atmungsaktive Kleidung, um Schweiß besser abzuleiten und die Körpertemperatur zu regulieren. 2. Verwende Antitranspirantien, um die Schweißproduktion zu reduzieren. 3. Trinke ausreichend Wasser, um dehydrieren zu vermeiden und den Schweißfluss zu regulieren. **
-
Was macht ein Antitranspirant?
Ein Antitranspirant blockiert die Schweißdrüsen und reduziert somit die Schweißproduktion. Es enthält in der Regel Aluminiumverbindungen, die die Poren verschließen und so das Schwitzen verringern. Dadurch wird unangenehmer Körpergeruch verhindert und die Haut bleibt länger trocken. Antitranspirante sind besonders effektiv bei der Bekämpfung von übermäßigem Schwitzen, auch bekannt als Hyperhidrose. Es ist wichtig, ein Antitranspirant richtig anzuwenden, um die besten Ergebnisse zu erzielen und Hautreizungen zu vermeiden. **
-
Ist ein Antitranspirant schädlich?
Ist ein Antitranspirant schädlich? Diese Frage ist nicht einfach mit einem klaren Ja oder Nein zu beantworten. Antitranspirante enthalten oft Aluminiumverbindungen, die das Schwitzen reduzieren, aber einige Studien deuten darauf hin, dass sie möglicherweise mit einem erhöhten Risiko für Brustkrebs oder Alzheimer in Verbindung gebracht werden könnten. Es gibt jedoch keine eindeutigen Beweise dafür, dass Antitranspirante tatsächlich schädlich sind. Es ist wichtig, die Verwendung von Antitranspiranten in Maßen zu halten und gegebenenfalls auf natürliche Alternativen umzusteigen. Letztendlich sollte jeder individuell entscheiden, ob er Antitranspirante verwenden möchte und sich über mögliche Risiken informieren. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.