Domain schweiß-weg.de kaufen?
Wir ziehen mit dem Projekt
schweiß-weg.de um.
Sind Sie am Kauf der Domain
schweiß-weg.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain schweiß-weg.de kaufen?
Was ist der Gesamtwiderstand eines R-2R-Netzwerks?
Der Gesamtwiderstand eines R-2R-Netzwerks hängt von der Anzahl der Widerstände und deren Werten ab. Im Allgemeinen kann der Gesamtwiderstand durch die Formel Rges = R1 + 2(R2 + R3 + ... + Rn) berechnet werden, wobei R1 der Widerstand am Anfang des Netzwerks ist und R2 bis Rn die weiteren Widerstände darstellen. **
Wie funktioniert ein Digital-Analog-Wandler mit einem R-2R-Netzwerk?
Ein Digital-Analog-Wandler (DAC) mit einem R-2R-Netzwerk verwendet eine Kombination aus Widerständen, um digitale Eingangssignale in analoge Ausgangssignale umzuwandeln. Das R-2R-Netzwerk besteht aus zwei verschiedenen Widerstandswerten, R und 2R, die in einer spezifischen Anordnung geschaltet sind. Die digitalen Eingangssignale werden in binärer Form an das R-2R-Netzwerk angelegt, wobei die Widerstände entsprechend geschaltet werden, um den gewünschten analogen Ausgangswert zu erzeugen. **

Ähnliche Suchbegriffe für RH56DFQ-2R-WR---RH56DFQ
Top-Angebote
Produkte zum Begriff RH56DFQ-2R-WR---RH56DFQ:
-
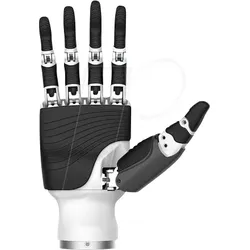
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Yates, Maka'ala: NA'AUAO OLA HAWAII - der hawaiianische Weg zu Gesundheit und WohlbefindenNA'AUAO OLA HAWAII - der hawaiianische Weg zu Gesundheit und Wohlbefinden , DIE GRUNDLEGENDE WAHRHEIT DES HAWAIIANISCHEN WEGS ZUR GESUNDHEIT Es gibt eine Kumüike, eine Quelle von Weisheit, aus der alles erschaffen wurde und die in allem, was im Universum vorhanden ist, existiert. Von ihr kommt alles Leben. Die Gedanken dieser Quelle gestalten Form und Energie von allem, was es in dieser Welt gibt. Wenn wir auf eine pono (harmonische) Weise leben, verstärken wir die Manifestation von Gesundheit in hohem Maße. Dazu müssen wir lernen, wie wir Gedanken denken, die ideale Gesundheit und Funktion beinhalten. Der zweite Schritt ist zu lernen, wie wir auf eine vollkommen gesunde Weise essen, trinken, atmen, schlafen und leben. Beherzigen wir beides, werden wir einen gesunden Körper erschaffen und erhalten. WIE UND WAS WIR ESSEN SOLLTEN Es gibt noch keine gesicherten Erkenntnisse über die Vor- und Nachteile von vegetarischer versus fleischhaltiger Ernährung, gekochtem versus rohem Essen, geringem Verzehr von Proteinen versus wenig Kohlenhydraten, dem Verzicht auf Getreide versus dem Verzehr von gekeimtem Getreide, wenig oder keinem Fett versus unverarbeiteten Fetten und den unendlich vielen sonstigen Ernährungsweisen. Nimmst du zum Beispiel täglich die empfohlene Menge Protein und Kalzium zu dir, heißt das noch lange nicht, dass es tatsächlich diejenige Menge ist, die dein Körper verwerten kann. Du könntest ja auch einen langsamen Stoffwechsel mit niedrigem Energieverbrauch haben, und dann ist es schwieriger, die Nahrung, die du zu dir nimmst, auch aufzunehmen und sie in die chemischen Elemente, die dein Körper braucht, aufzubrechen. Kann dein Körper die Nahrung, die du ihm zuführst, aber nicht optimal verwerten, so führt das möglicherweise zu Problemen mit dem Gewicht und der Gesundheit. EIN KONZEPT FÜR DEINE GESUNDHEIT Bei der Entwicklung eines Konzepts für deine Gesundheit ist es wichtig, konsequent daran zu denken, wie es sich anfühlen würde, absolut gesund und stark zu sein. Stell dir dein ganzes Leben in perfekter Gesundheit vor. Stell dir vor, wie ein vollkommen gesunder Mensch leben und arbeiten würde ¿ so lange, bis du ein Gefühl dafür hast. Achte jeden Tag auf deine Worte. Lass sie in Harmonie mit einem gesunden Körper, einem gesunden Geist und einer gesunden Seele sein. Sage zum Beispiel statt »ich habe letzte Nacht nicht gut geschlafen« besser »ich freue mich auf einen guten Schlaf heute Nacht«. Statt »ich hatte« oder »ich habe Krebs« ist vielleicht »ich bin auf dem Weg zu guter Gesundheit« die bessere Alternative. Oder aber »ich erhole mich schnell«. Löse dich von allen Gedanken an Krankheit oder Leiden und denke nur an Gesundheit in Körper, Geist und Seele. Und das bedeutet letztlich auch, dich nicht mit Menschen zu umgeben, die dich nicht 100-prozentig unterstützen. Sei in deinen Gedanken, Worten und Handlungen eins mit der Vorstellung, einen gesunden Körper, Geist und Spirit zu haben. WIE KÖNNEN WIR UNS GEGEN HERZERKRANKUNGEN SCHÜTZEN? Entscheidest du dich, dich weiterhin vor gesättigten Fetten und Cholesterin zu fürchten, wirst du dich in einem ständigen Kampf um gesunde Ernährung wiederfinden. Wenn du versuchst, gesättigte Fette und Cholesterin zu vermeiden, wirst du deinem Körper nicht nur wesentliche Nährstoffe vorenthalten ¿ die »Ersatznahrungsmittel« werden Dinge enthalten (mehrfach ungesättigte Öle, Transfettsäuren, raffiniertes Mehl und Zucker), die mit einem erhöhten Risiko von Herzerkrankungen in Verbindung stehen. Wenn nicht das Cholesterin ¿ was verursacht dann Herzerkrankungen? Diese Frage kann in wissenschaftlichen Labors nicht abschließend beantwortet werden, aber sicher kann die direkte Arbeit mit den Menschen dabei helfen, die entscheidenden Hinweise zu finden. KALORIEN ¿ DER WEIT VERBREITETE IRRGLAUBE Wir essen, um unseren Hunger zu stillen ¿ warum werden wir davon übergewichtig? Weil die sehr kalorienreiche Nahrung, die in den entwickelten Ländern typischerweise verzehrt wird, nicht zuträglich für unseren Magen ist. Dem Magen geht es mit einer stärkehaltigen Ernährung viel besser. Außerdem sind stärkehaltige Nahrungsmittel kalorienarm. Die Behauptung, Stärke würde dick machen, ist ein Mythos und weit von der Wahrheit entfernt. Die ideale Ernährung, die die Gesundheit des Körpers unterstützt und fördert, ist einfach erklärt. Eine Mahlzeit sollte aus einer größeren Portion stärkehaltiger Nahrungsmittel und einer kleineren Portion Gemüse und Früchte bestehen. Grundsätzlich kann man sagen: Das Pflanzenreich besteht aus Stärke, Gemüse und Früchten. , Seife > Autopflege & Aufbereitung , Erscheinungsjahr: 201705, Produktform: Leinen, Autoren: Yates, Maka'ala, Seitenzahl/Blattzahl: 320, Themenüberschrift: MEDICAL / Alternative & Complementary Medicine, Keyword: Gesundheitslehre; Grundlagen der Gesundheit; Hawaii; Hawaiianische Medizin; Jeanne Ruland; polynesische Sichtweise auf Gesundheit, Fachschema: Gesundheit (psychologisch)~Hawaii~Medizin / Ratgeber (allgemein)~Gesundheit (Medizin), Fachkategorie: Körper und Geist: Gedanken & Methoden~Alternativmedizin, Region: Hawaii, Thema: Verstehen, Warengruppe: HC/Alternative Medizin/Naturmedizin/Homöopathie, Fachkategorie: Medizin und Gesundheit: Ratgeber, Sachbuch, Thema: Orientieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: AMRA Verlag, Verlag: AMRA Verlag, Verlag: AMRA Verlag, Länge: 216, Breite: 139, Höhe: 35, Gewicht: 512, Produktform: Gebunden, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Herkunftsland: TSCHECHISCHE REPUBLIK (CZ), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0002, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 104669122,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Inspire Robots Dexterous Robotic Hand RH56DFQ-2L links ohne Handgelenk[mgz_pagebuilder]{"elements":[{"row_type":"full_width_row","content_position":"top","gap_type":"padding","content_align":"center","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"row","id":"gdetwml","elements":[{"device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","md_size":"","xl_offset_size":"","xl_size":"","lg_offset_size":"","lg_size":"","md_offset_size":"","sm_offset_size":"","sm_size":"","xs_size":"","type":"column","id":"ajvg374","elements":[{"content":"Die Inspire Robots Dexterous Robotic Hand RH56DFQ-2L wurde als linke Fünffinger-Roboterhand ohne Handgelenk für präzise Greif- und Manipulationsaufgaben in humanoider Robotik, KI-Forschung und modernen Entwicklungsumgebungen konzipiert. Mit sechs steuerbaren Freiheitsgraden, zwölf mechanischen Gelenken und sechs integrierten Kraftsensoren ermöglicht sie kontrollierte, reproduzierbare Bewegungsabläufe und eine flexible Integration in individuelle Robotiksysteme und Forschungsplattformen. Jetzt bei TONEART-Shop bestellen.","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"text","id":"r2659mp"}]}]}],"pid":"lyn8jupcvwac"}[/mgz_pagebuilder]7973,00 €*Versand: 6,90 €Sichere Weiterleitung zum Anbieter


-
Kann man anstelle von WR 165x70 R14 auch WR 165x70 R13 verwenden?
Nein, man kann nicht anstelle von WR 165x70 R14 WR 165x70 R13 verwenden. Die Zahlen in der Reifenbezeichnung geben die Größe des Reifens an, und R14 bedeutet, dass der Reifen für eine 14-Zoll-Felge geeignet ist. Ein R13-Reifen wäre jedoch für eine 13-Zoll-Felge ausgelegt und würde daher nicht richtig auf die Felge passen. **
-
Gibt es eine Beziehung zwischen 2r^2, pi und 4pi*r^2?
Ja, es gibt eine Beziehung zwischen den Ausdrücken 2r^2, pi und 4pi*r^2. Die Formel für die Fläche eines Kreises ist A = pi*r^2, wobei r der Radius des Kreises ist. Wenn man die Formel für die Fläche eines Kreises verdoppelt, erhält man 2r^2. Wenn man die Formel für die Fläche eines Kreises mit dem Faktor 4 multipliziert, erhält man 4pi*r^2. **
-
Was bedeutet WR 50m?
Was bedeutet WR 50m? WR steht für Water Resistant und bedeutet, dass das Produkt vor Wasserschäden geschützt ist. Die Zahl 50m gibt an, dass das Produkt bis zu einer Tiefe von 50 Metern wasserdicht ist. Dies bedeutet, dass es für Aktivitäten wie Schwimmen, Duschen und Schnorcheln geeignet ist, jedoch nicht für Tauchgänge in größere Tiefen. Es ist wichtig zu beachten, dass die Wasserdichtigkeit im Laufe der Zeit abnehmen kann und regelmäßige Wartung erforderlich ist, um die Funktionalität zu erhalten. **
-
Was bedeutet WR 50?
Was bedeutet WR 50? WR steht für "Water Resistant" und die Zahl 50 gibt an, dass die Uhr bis zu einem Druck von 5 bar wasserdicht ist. Das bedeutet, dass die Uhr beim Händewaschen oder im Regen getragen werden kann, jedoch nicht zum Schwimmen oder Tauchen geeignet ist. Es ist wichtig, die angegebene Wasserdichtigkeit zu beachten, um Schäden an der Uhr zu vermeiden. Es wird empfohlen, Uhren mit einer höheren Wasserdichtigkeit zu wählen, wenn sie beim Schwimmen oder Tauchen getragen werden sollen. **
Was bedeutet "wr hoch"?
"wr hoch" ist keine gängige Abkürzung oder Redewendung. Es könnte sich um einen Tippfehler oder eine individuelle Abkürzung handeln, die nur in einem bestimmten Kontext Sinn ergibt. Ohne weitere Informationen ist es schwer, eine genaue Bedeutung zu bestimmen. **
Was sind die Vor- und Nachteile der Yamaha WR 125 X oder WR 125 R?
Die Yamaha WR 125 X und WR 125 R sind beide beliebte Motorräder für den Straßen- und Offroad-Einsatz. Zu den Vorteilen gehören ihre gute Leistung, Wendigkeit und Zuverlässigkeit. Sie sind jedoch relativ teuer in der Anschaffung und haben eine begrenzte Höchstgeschwindigkeit, was für einige Fahrer ein Nachteil sein kann. **
Top-Angebote
Produkte zum Begriff RH56DFQ-2R-WR---RH56DFQ:
-
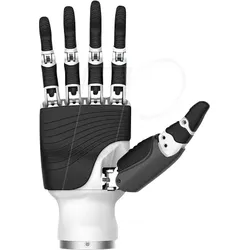
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Yates, Maka'ala: NA'AUAO OLA HAWAII - der hawaiianische Weg zu Gesundheit und WohlbefindenNA'AUAO OLA HAWAII - der hawaiianische Weg zu Gesundheit und Wohlbefinden , DIE GRUNDLEGENDE WAHRHEIT DES HAWAIIANISCHEN WEGS ZUR GESUNDHEIT Es gibt eine Kumüike, eine Quelle von Weisheit, aus der alles erschaffen wurde und die in allem, was im Universum vorhanden ist, existiert. Von ihr kommt alles Leben. Die Gedanken dieser Quelle gestalten Form und Energie von allem, was es in dieser Welt gibt. Wenn wir auf eine pono (harmonische) Weise leben, verstärken wir die Manifestation von Gesundheit in hohem Maße. Dazu müssen wir lernen, wie wir Gedanken denken, die ideale Gesundheit und Funktion beinhalten. Der zweite Schritt ist zu lernen, wie wir auf eine vollkommen gesunde Weise essen, trinken, atmen, schlafen und leben. Beherzigen wir beides, werden wir einen gesunden Körper erschaffen und erhalten. WIE UND WAS WIR ESSEN SOLLTEN Es gibt noch keine gesicherten Erkenntnisse über die Vor- und Nachteile von vegetarischer versus fleischhaltiger Ernährung, gekochtem versus rohem Essen, geringem Verzehr von Proteinen versus wenig Kohlenhydraten, dem Verzicht auf Getreide versus dem Verzehr von gekeimtem Getreide, wenig oder keinem Fett versus unverarbeiteten Fetten und den unendlich vielen sonstigen Ernährungsweisen. Nimmst du zum Beispiel täglich die empfohlene Menge Protein und Kalzium zu dir, heißt das noch lange nicht, dass es tatsächlich diejenige Menge ist, die dein Körper verwerten kann. Du könntest ja auch einen langsamen Stoffwechsel mit niedrigem Energieverbrauch haben, und dann ist es schwieriger, die Nahrung, die du zu dir nimmst, auch aufzunehmen und sie in die chemischen Elemente, die dein Körper braucht, aufzubrechen. Kann dein Körper die Nahrung, die du ihm zuführst, aber nicht optimal verwerten, so führt das möglicherweise zu Problemen mit dem Gewicht und der Gesundheit. EIN KONZEPT FÜR DEINE GESUNDHEIT Bei der Entwicklung eines Konzepts für deine Gesundheit ist es wichtig, konsequent daran zu denken, wie es sich anfühlen würde, absolut gesund und stark zu sein. Stell dir dein ganzes Leben in perfekter Gesundheit vor. Stell dir vor, wie ein vollkommen gesunder Mensch leben und arbeiten würde ¿ so lange, bis du ein Gefühl dafür hast. Achte jeden Tag auf deine Worte. Lass sie in Harmonie mit einem gesunden Körper, einem gesunden Geist und einer gesunden Seele sein. Sage zum Beispiel statt »ich habe letzte Nacht nicht gut geschlafen« besser »ich freue mich auf einen guten Schlaf heute Nacht«. Statt »ich hatte« oder »ich habe Krebs« ist vielleicht »ich bin auf dem Weg zu guter Gesundheit« die bessere Alternative. Oder aber »ich erhole mich schnell«. Löse dich von allen Gedanken an Krankheit oder Leiden und denke nur an Gesundheit in Körper, Geist und Seele. Und das bedeutet letztlich auch, dich nicht mit Menschen zu umgeben, die dich nicht 100-prozentig unterstützen. Sei in deinen Gedanken, Worten und Handlungen eins mit der Vorstellung, einen gesunden Körper, Geist und Spirit zu haben. WIE KÖNNEN WIR UNS GEGEN HERZERKRANKUNGEN SCHÜTZEN? Entscheidest du dich, dich weiterhin vor gesättigten Fetten und Cholesterin zu fürchten, wirst du dich in einem ständigen Kampf um gesunde Ernährung wiederfinden. Wenn du versuchst, gesättigte Fette und Cholesterin zu vermeiden, wirst du deinem Körper nicht nur wesentliche Nährstoffe vorenthalten ¿ die »Ersatznahrungsmittel« werden Dinge enthalten (mehrfach ungesättigte Öle, Transfettsäuren, raffiniertes Mehl und Zucker), die mit einem erhöhten Risiko von Herzerkrankungen in Verbindung stehen. Wenn nicht das Cholesterin ¿ was verursacht dann Herzerkrankungen? Diese Frage kann in wissenschaftlichen Labors nicht abschließend beantwortet werden, aber sicher kann die direkte Arbeit mit den Menschen dabei helfen, die entscheidenden Hinweise zu finden. KALORIEN ¿ DER WEIT VERBREITETE IRRGLAUBE Wir essen, um unseren Hunger zu stillen ¿ warum werden wir davon übergewichtig? Weil die sehr kalorienreiche Nahrung, die in den entwickelten Ländern typischerweise verzehrt wird, nicht zuträglich für unseren Magen ist. Dem Magen geht es mit einer stärkehaltigen Ernährung viel besser. Außerdem sind stärkehaltige Nahrungsmittel kalorienarm. Die Behauptung, Stärke würde dick machen, ist ein Mythos und weit von der Wahrheit entfernt. Die ideale Ernährung, die die Gesundheit des Körpers unterstützt und fördert, ist einfach erklärt. Eine Mahlzeit sollte aus einer größeren Portion stärkehaltiger Nahrungsmittel und einer kleineren Portion Gemüse und Früchte bestehen. Grundsätzlich kann man sagen: Das Pflanzenreich besteht aus Stärke, Gemüse und Früchten. , Seife > Autopflege & Aufbereitung , Erscheinungsjahr: 201705, Produktform: Leinen, Autoren: Yates, Maka'ala, Seitenzahl/Blattzahl: 320, Themenüberschrift: MEDICAL / Alternative & Complementary Medicine, Keyword: Gesundheitslehre; Grundlagen der Gesundheit; Hawaii; Hawaiianische Medizin; Jeanne Ruland; polynesische Sichtweise auf Gesundheit, Fachschema: Gesundheit (psychologisch)~Hawaii~Medizin / Ratgeber (allgemein)~Gesundheit (Medizin), Fachkategorie: Körper und Geist: Gedanken & Methoden~Alternativmedizin, Region: Hawaii, Thema: Verstehen, Warengruppe: HC/Alternative Medizin/Naturmedizin/Homöopathie, Fachkategorie: Medizin und Gesundheit: Ratgeber, Sachbuch, Thema: Orientieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: AMRA Verlag, Verlag: AMRA Verlag, Verlag: AMRA Verlag, Länge: 216, Breite: 139, Höhe: 35, Gewicht: 512, Produktform: Gebunden, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Herkunftsland: TSCHECHISCHE REPUBLIK (CZ), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0002, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 104669122,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was ist der Gesamtwiderstand eines R-2R-Netzwerks?
Der Gesamtwiderstand eines R-2R-Netzwerks hängt von der Anzahl der Widerstände und deren Werten ab. Im Allgemeinen kann der Gesamtwiderstand durch die Formel Rges = R1 + 2(R2 + R3 + ... + Rn) berechnet werden, wobei R1 der Widerstand am Anfang des Netzwerks ist und R2 bis Rn die weiteren Widerstände darstellen. **
-
Wie funktioniert ein Digital-Analog-Wandler mit einem R-2R-Netzwerk?
Ein Digital-Analog-Wandler (DAC) mit einem R-2R-Netzwerk verwendet eine Kombination aus Widerständen, um digitale Eingangssignale in analoge Ausgangssignale umzuwandeln. Das R-2R-Netzwerk besteht aus zwei verschiedenen Widerstandswerten, R und 2R, die in einer spezifischen Anordnung geschaltet sind. Die digitalen Eingangssignale werden in binärer Form an das R-2R-Netzwerk angelegt, wobei die Widerstände entsprechend geschaltet werden, um den gewünschten analogen Ausgangswert zu erzeugen. **
-
Kann man anstelle von WR 165x70 R14 auch WR 165x70 R13 verwenden?
Nein, man kann nicht anstelle von WR 165x70 R14 WR 165x70 R13 verwenden. Die Zahlen in der Reifenbezeichnung geben die Größe des Reifens an, und R14 bedeutet, dass der Reifen für eine 14-Zoll-Felge geeignet ist. Ein R13-Reifen wäre jedoch für eine 13-Zoll-Felge ausgelegt und würde daher nicht richtig auf die Felge passen. **
-
Gibt es eine Beziehung zwischen 2r^2, pi und 4pi*r^2?
Ja, es gibt eine Beziehung zwischen den Ausdrücken 2r^2, pi und 4pi*r^2. Die Formel für die Fläche eines Kreises ist A = pi*r^2, wobei r der Radius des Kreises ist. Wenn man die Formel für die Fläche eines Kreises verdoppelt, erhält man 2r^2. Wenn man die Formel für die Fläche eines Kreises mit dem Faktor 4 multipliziert, erhält man 4pi*r^2. **
Ähnliche Suchbegriffe für RH56DFQ-2R-WR---RH56DFQ
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Inspire Robots Dexterous Robotic Hand RH56DFQ-2L links ohne Handgelenk[mgz_pagebuilder]{"elements":[{"row_type":"full_width_row","content_position":"top","gap_type":"padding","content_align":"center","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"row","id":"gdetwml","elements":[{"device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","md_size":"","xl_offset_size":"","xl_size":"","lg_offset_size":"","lg_size":"","md_offset_size":"","sm_offset_size":"","sm_size":"","xs_size":"","type":"column","id":"ajvg374","elements":[{"content":"Die Inspire Robots Dexterous Robotic Hand RH56DFQ-2L wurde als linke Fünffinger-Roboterhand ohne Handgelenk für präzise Greif- und Manipulationsaufgaben in humanoider Robotik, KI-Forschung und modernen Entwicklungsumgebungen konzipiert. Mit sechs steuerbaren Freiheitsgraden, zwölf mechanischen Gelenken und sechs integrierten Kraftsensoren ermöglicht sie kontrollierte, reproduzierbare Bewegungsabläufe und eine flexible Integration in individuelle Robotiksysteme und Forschungsplattformen. Jetzt bei TONEART-Shop bestellen.","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"text","id":"r2659mp"}]}]}],"pid":"lyn8jupcvwac"}[/mgz_pagebuilder]7973,00 €*Versand: 6,90 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Was bedeutet WR 50m?
Was bedeutet WR 50m? WR steht für Water Resistant und bedeutet, dass das Produkt vor Wasserschäden geschützt ist. Die Zahl 50m gibt an, dass das Produkt bis zu einer Tiefe von 50 Metern wasserdicht ist. Dies bedeutet, dass es für Aktivitäten wie Schwimmen, Duschen und Schnorcheln geeignet ist, jedoch nicht für Tauchgänge in größere Tiefen. Es ist wichtig zu beachten, dass die Wasserdichtigkeit im Laufe der Zeit abnehmen kann und regelmäßige Wartung erforderlich ist, um die Funktionalität zu erhalten. **
-
Was bedeutet WR 50?
Was bedeutet WR 50? WR steht für "Water Resistant" und die Zahl 50 gibt an, dass die Uhr bis zu einem Druck von 5 bar wasserdicht ist. Das bedeutet, dass die Uhr beim Händewaschen oder im Regen getragen werden kann, jedoch nicht zum Schwimmen oder Tauchen geeignet ist. Es ist wichtig, die angegebene Wasserdichtigkeit zu beachten, um Schäden an der Uhr zu vermeiden. Es wird empfohlen, Uhren mit einer höheren Wasserdichtigkeit zu wählen, wenn sie beim Schwimmen oder Tauchen getragen werden sollen. **
-
Was bedeutet "wr hoch"?
"wr hoch" ist keine gängige Abkürzung oder Redewendung. Es könnte sich um einen Tippfehler oder eine individuelle Abkürzung handeln, die nur in einem bestimmten Kontext Sinn ergibt. Ohne weitere Informationen ist es schwer, eine genaue Bedeutung zu bestimmen. **
-
Was sind die Vor- und Nachteile der Yamaha WR 125 X oder WR 125 R?
Die Yamaha WR 125 X und WR 125 R sind beide beliebte Motorräder für den Straßen- und Offroad-Einsatz. Zu den Vorteilen gehören ihre gute Leistung, Wendigkeit und Zuverlässigkeit. Sie sind jedoch relativ teuer in der Anschaffung und haben eine begrenzte Höchstgeschwindigkeit, was für einige Fahrer ein Nachteil sein kann. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.